Ячейка стоит, пока пишут программу
Каждую точку шва оператор подводит пультом прямо на роботе. Новая деталь — это остановленный участок на всё время обучения.
ВарпСвар — офлайн-программирование роботов MOKA и REGAL. Загрузили 3D-модель детали, отметили швы, проверили ячейку — и выгрузили готовую программу в контроллер. Робот всё это время варит.
Как программируют сейчас
Каждую точку шва оператор подводит пультом прямо на роботе. Новая деталь — это остановленный участок на всё время обучения.
Опытный наладчик робота — редкость. Заболел или уволился — новые детали ждут, а старые программы правят «по памяти».
Горелка задела оснастку, позиционер повернулся не туда — об этом узнают уже на площадке, иногда ценой горелки и детали.
Как работает
Это реальная работа в ВарпСвар на раме 2ПТС-4,5, без монтажных трюков.
Загружаете 3D-модель и кликаете по стыку. Программа сама находит соединение, длину и угол шва и назначает режим.
Под курсором подсвечивается стык: зелёным, если это соединение, с длиной и углом; красным — если соединения нет. Ошибиться сложно.
Один шов настроили — остальные такие же стыки получают те же параметры. Зеркальная сторона детали создаётся одной кнопкой.
Деталь переезжает в ячейку: робот MOKA, двухосевой позиционер, линейная ось. Для каждого шва видно, как встаёт горелка.
Программа подбирает установки позиционера под каждый шов и проверяет столкновения робота с деталью, оснасткой и полом — всё в симуляции.
Программа выгружается в .JBR для контроллера iNexBot. Робот проходит траекторию так же, как в симуляции.
Запись экрана ВарпСвар · ускорено
Возможности
Касание стыка, копирование и зеркальные швы. Новая деталь не требует «обучения» робота.
Робот проходит все швы на экране: видно траекторию, переходы между швами и работу позиционера.
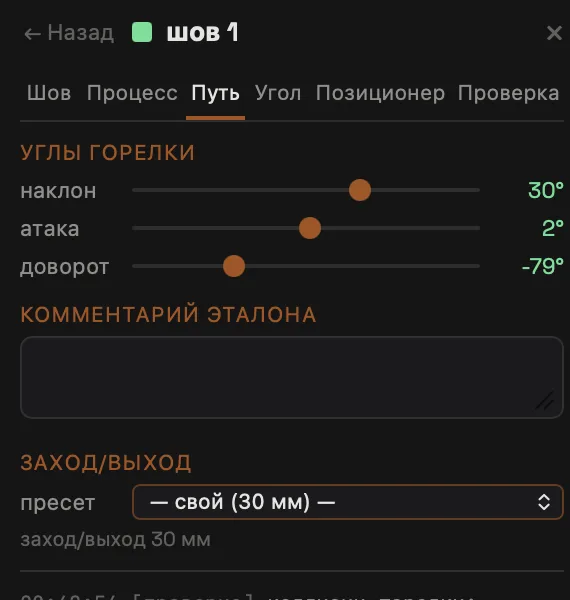
Наклон, атака и доворот для каждого шва, заход и выход, колебания.
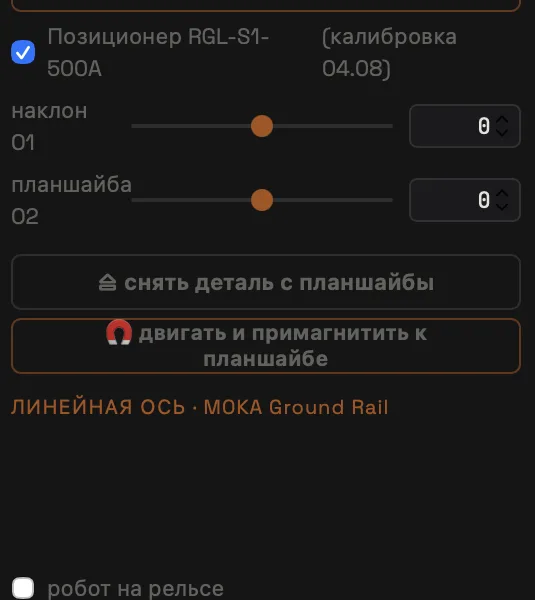
Двухосевой позиционер RGL и линейная ось MOKA Ground Rail как внешние оси робота.
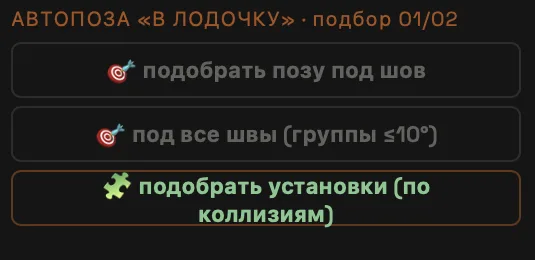
Подбор положения детали под шов и установок позиционера по коллизиям.
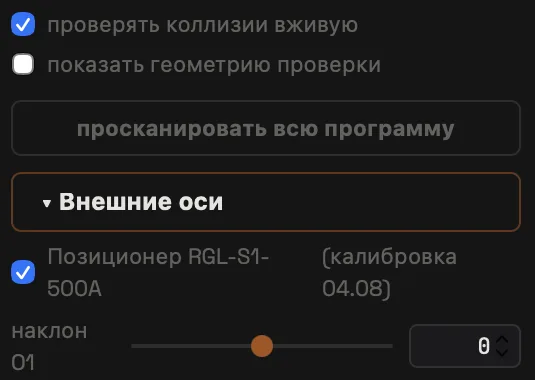
Проверка столкновений вживую и сканирование всей программы. Горелка не встретится с оснасткой на площадке.
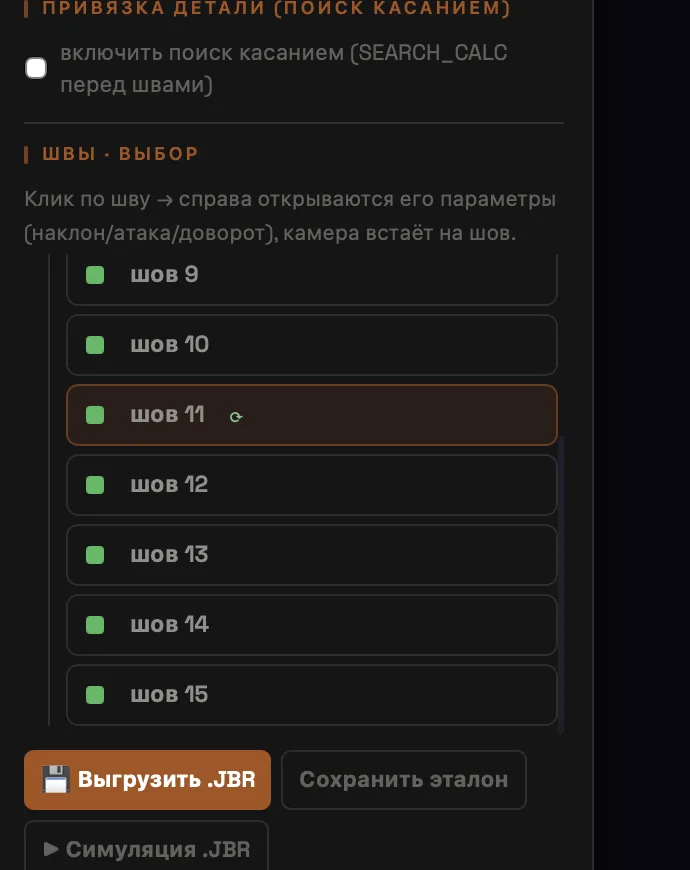
Готовая программа для контроллера iNexBot. Поиск касанием перед швами компенсирует допуски заготовки.
Оценка
Оценка по ориентиру «программа за 15 минут вместо 2 рабочих дней с пульта», правка — 2 часа против 10 минут. Реальную экономию на вашей детали покажем на пилоте.
Ячейки
Робот, позиционер и линейная ось задаются как одна система — программа сразу учитывает внешние оси.
Длинные рамы и балки: робот едет по линейной оси, вращатель поворачивает деталь.
Пока робот варит на одной станции, оператор загружает другую.
Наклон и поворот детали: каждый шов подаётся роботу в удобном положении.
Синхронное вращение детали и движение горелки по заданному профилю.
От экрана к металлу
Совместимость
Сварочные роботы MOKA, в том числе MR12-2010. Pride — официальный дистрибьютор.
Роботы REGAL на контроллерах той же платформы.
Выгрузка программы в формате .JBR, внешние оси, поиск касанием.
Позиционеры RGL и линейные оси MOKA Ground Rail.
Вопросы
Сейчас ВарпСвар работает на проектах Прайд-Автоматикс. Публичный запуск — после WELDEX 2026. Участники листа ожидания первыми получат доступ и условия пилота.
С роботами MOKA и REGAL на контроллерах iNexBot: программа выгружается в .JBR. Позиционеры и линейные оси подключаются как внешние оси.
3D-модель детали (STEP) и состав ячейки: робот, позиционер, линейная ось, оснастка. Ячейки, которые поставляет Pride, уже есть в библиотеке.
Нет — она убирает рутину. Наладчик проверяет программу в симуляции, при необходимости уточняет режимы и запускает её на роботе. Без его подтверждения программа на робот не уходит.
Траектория считается по 3D-модели. Отклонения реальной заготовки компенсирует поиск касанием перед швами; финальную подстройку режимов делает инженер на первом запуске.
Да, если в ней робот MOKA или REGAL. Мы снимаем размеры, собираем ячейку в ВарпСвар и дальше программы готовятся без остановки участка.
Лист ожидания
Свяжемся, как только откроем доступ.